
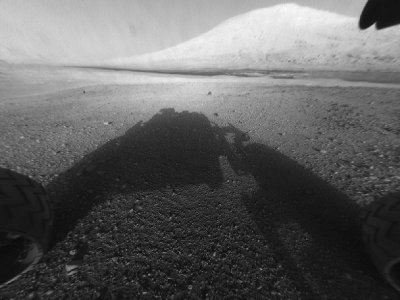
Dopo essere atterrato su Marte, il Mars Rover Curiosity aveva subito cominciato a lavorare effettuando i primi test di funzionamento inviando una serie di immagini della zona di atterraggio con le varie macchine fotografiche di cui è dotato. Tra il 10 e il 13 agosto però Curiosity si è fermato per procedere all’installazione di un nuovo software per la gestione delle operazioni al suolo.
Il Mars Rover Curiosity è dotato di due computer in modo che se uno si dovesse guastare l’altro potrebbe prenderne il controllo per continuare la missione. In apparenza, l’hardware di cui sono dotati i computer è di basso livello: una CPU a 200 MHz, 256 Mb di DRAM ECC, 2 Gb di memoria flash ECC e 256 kb di EEPROM. Ormai è possibile trovare un tablet con hardware ben più potente a prezzi convenienti.
In realtà, la memoria del Mars Rover Curiosity è di tipo speciale perché deve tollerare l’ambiente estremo di Marte, ovvero le radiazioni che non vengono filtrate dalla tenue atmosfera. Essa deve anche essere salvaguardata da cancellazioni accidentali quando Curiosity si spegne durante la notte.
Va anche tenuto presente che il Mars Rover Curiosity deve effettuare certe operazioni molto concrete e non mostrare icone animate o altri effetti speciali che richiedono parecchie risorse del computer. La memoria disponibile è comunque troppo poca per contenere tutti i programmi da usare nel corso della sua vita ma non era necessario che li avesse fin dall’inizio.
Quando è atterrato, il Mars Rover Curiosity ha utilizzato un programma adatto per le operazioni necessarie a fargli toccare sano e salvo il suolo di Marte. Una volta terminata quella fase, quel software era diventato inutile perciò la memoria può essere riutilizzata per un programma adatto a gestire le operazioni al suolo di Curiosity. È proprio quello che è stato trasmesso dal centro di controllo durante il lungo aggiornamento.
[ad name=”TDAdMatchAstronomia”]
Un elemento chiave del nuovo software è la possibilità di analizzare le immagini alla ricerca di ostacoli. Ciò permetterà al Mars Rover Curiosity di viaggiare su percorsi più sicuri riducendo i rischi che incontri ostacoli. È una cosa importante perché al centro di controllo se ne potrebbero accorgere troppo tardi a causa del tempo che i segnali radio impiegano per arrivare sulla Terra.
La NASA ha annunciato che l’aggiornamento è stato completato con successo perciò nei prossimi giorni verranno effettuati nuovi test degli strumenti del Mars Rover Curiosity e cominceranno i primi test delle sue capacità di viaggiare. Alla fine di tutti questi test, Curiosity comincerà il suo viaggio verso il monte Sharp, conosciuto anche come Aeolis Mons.
Questa montagna di circa 5,5 km di altezza è al centro del cratere Gale in cui il Rover è atterrato. La distanza da percorrere è di circa 8 km ma Curiosity viaggia lentamente perciò ci impiegherà parecchi mesi. Sulla strada, effettuerà varie analisi del suolo e ovviamente continuerà ad inviare immagini.
