
Un articolo pubblicato sulla rivista “Science Advances” riporta la presentazione del progetto di un cosiddetto robot morbido creato ispirandosi alla biomeccanica del ghepardo. Questo tipo di robot, chiamato Leveraging Elastic instabilities for Amplified Performance (LEAP), può muoversi molto più velocemente su superfici solide rispetto alle precedenti generazioni di robot morbidi. Un’altra abilità di LEAP è quella di afferrare oggetti delicatamente o con forza sufficiente a sollevare oggetti pesanti. L’idea dei suoi creatori è di proporre un nuovo paradigma per i robot morbidi con diverse possibilità per la loro costruzione e il loro impiego.
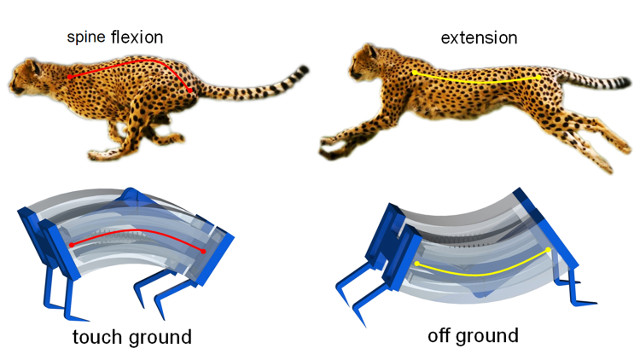
I ghepardi sono gli animali più veloci sulla terraferma e raggiungono velocità anche superiori ai 120 km/h flettendo la loro colonna vertebrale. Un team di ricercatori ha cercato di riprodurre quella colonna vertebrale con una struttura “bistabile” alimentata a molla che è parte di un robot costruito anche con materiali morbidi. Si tratta di un progetto che è parte di un approccio della robotica cominciato alcuni anni fa che ha lo scopo di utilizzare materiali con caratteristiche simili a quelli esistenti negli esseri viventi. L’immagine (Cortesia Jie Yin, NC State University) mostra un confronto tra gli stati della colonna vertebrale di un ghepardo e quella di un robot LEAP.
Pompando aria nei canali che rivestono di silicone morbido quella struttura bistabile, è possibile alternare rapidamente tra quei due stati stabili. Passare tra i due stati rilascia una notevole quantità di energia, permettendo al robot dotato di quel tipo di struttura di esercitare rapidamente una forza contro il suolo. Ciò consente al robot di galoppare sul terreno con zampe che lasciano il suolo. I robot costruiti sono lunghi circa 7 centimetri per un peso di circa 45 grammi.
Il tipo di movimento di un robot LEAP offre un grande progresso rispetto ai robot morbidi precedenti, che si muovevano lentamente rimanendo sempre in contatto con il suolo, un tipo di locomozione che limita la loro velocità. Finora, i robot più veloci di questo tipo potevano muoversi a velocità che poteva raggiungere le 0,8 lunghezze del corpo al secondo su superfici piane e solide. Un LEAP può raggiungere velocità fino a 2,7 lunghezze del corpo al secondo, più di tre volte superiori. Essi possono correre anche risalendo pendii ripidi, un tipo di movimento molto più difficile e in certi casi impossibile per robot morbidi che esercitano una forza minore contro il suolo.
I ricercatori hanno anche dimostrato un miglioramento delle prestazioni di un robot LEAP rispetto ad altri robot morbidi nel nuoto. Attaccandogli una pinna invece che i piedi, un robot LEAP è riuscito a nuotare un po’ più velocemente rispetto al più veloce robot morbido precedente: 0,78 lunghezze del corpo al secondo contro 0,7.
Un’ulteriore possibilità offerta dai robot LEAP è quella di farli lavorare assieme per afferrare oggetti, come se fossero pinze. Dosando la forza esercitata dai robot, è stato possibile sollevare sia oggetti delicati come uova che oggetti del peso di 10 kg o più.
I robot LEAP costruiti dai ricercatori sono prototipi che provano che la loro idea funziona ma pensano di poter modificare i progetti per migliorarli ulteriormente. Versioni di dimensioni adeguate potrebbero essere utilizzate in vari modi che vanno dalle operazioni di soccorso alla produzione industriale. Ci sono sempre incognite nel passaggio dai prototipi di laboratorio ai prodotti utilizzabili nella pratica, se questo passaggio avrà successo per i robot LEAP gli sviluppi potranno essere interessanti.
La North Carolina State University ha pubblicato un video in cui vengono mostrati in azione i prototipi di robot LEAP.
